English
求和约定
在上述公式中,对诸如 i j i ∑ i = 1 n 求和约定(summation convention) 的主要规则是:
如果在任何表达式中,一个上标与一个下标相同,则假定这些指标从 1 到 n n 维数 。
重复指标称为哑指标(dummy index) 或束缚指标(bound index) ,而单独出现的指标称为自由指标(free index) 。自由指标 假定在其取值范围内取所有值,并且我们省略诸如 ( i , j = 1 , 2 , … , n ) 向量 u 基 { e i }
u = u i e i ≡ i = 1 ∑ n u i e i . 指标 i 哑指标 ,可以用具有相同取值范围的任何其他字母替换,
u = u i e i = u j e j = u k e k . 例如,按照此约定写出式 (3.6) 、式 (3.7) 和式 (3.9) ,
T e j = T j i e i , ( 3.11 )
v ~ i = ( T v ) i = T j i v j , ( 3.12 )
( S T ) i k = S j k T i j . ( 3.13 ) 在更复杂的表达式中,例如
T ij k S hij ≡ i = 1 ∑ n j = 1 ∑ n T ij k S hij ( h , k = 1 , … , n ) i j 哑指标 ,而 h k 自由指标 。可以替换哑指标 。
T i l k S hi l or T mik S hmi , etc. 不以任何方式改变表达式的含义。在此类替换中,可以使用字母表中除该表达式中已用作自由指标 的字母之外的任何字母,但始终应限于某一指定字母表,例如罗马字母、希腊字母、大写罗马字母等,有时甚至应限于某一特定字母范围。
指标不应在同一水平上重复,特别地,任何指标在任何表达式中都不得出现超过两次。如果在 V j T ij 哑指标 j 自由指标 i V i T ii V j T ij 求和约定 常被修改为适用于诸如 V j T ij ≡ ∑ j = 1 n V j T ij
在涉及带指标表达式的等式中,给定的自由指标 在等式中的每个表达式上应出现在相同的位置,即同为上标或同为下标。例如,以下均为除非有补充说明否则不允许的等式示例:
T i = S i , T j + U j F j k = S j , T k k k = S k . 方程中的自由指标 可以改为任何尚未在该方程的任何部分中用作哑指标 的符号。不过,这种改变必须同时在方程中出现的所有表达式中进行。例如,方程
Y j = T j k X k 可替换为
Y i = T i j X j 且不改变其含义,因为这两个方程都是对 n
Y 1 = T 1 1 X 1 + T 1 2 X 2 + ⋯ + T 1 n X n Y n = T n 1 X 1 + T n 2 X 2 + ⋯ + T n n X n . 在求和约定 中,最有用的恒等式之一涉及由下式定义的克罗内克符号(Kronecker delta) δ j i
δ j i = { 1 0 if i = j , if i = j . ( 3.14 ) 这些是单位矩阵 的分量 ,I = [ δ i j ] id V 基 { e 1 , … , e n } 矩阵 。克罗内克符号 常充当“指标替换算子”;例如,
T k ij δ i m = T k mj , T k ij δ l k = T l ij , T k ij δ j k = T j ij = T k ik . 为理解这些规则,考虑第一个方程。在左侧,指标 i 哑指标 ,表示从 i = 1 i = n i = m δ i m = 0 i = m
对表达式 δ i i 求和约定 ,则显然 δ i i = 1 求和约定 生效时,i 哑指标 ,因此
δ i i = δ 1 1 + δ 2 2 + ⋯ + δ n n = 1 + 1 + ⋯ + 1. 因此
δ i i = n = dim V . ( 3.15 ) 今后,除非因某种原因附加了诸如“求和约定 暂停”之类的限制 条件,否则将始终假定求和约定 适用。
基变换
考虑基 变换
E = { e 1 , e 2 , … , e n } ⟶ E ′ = { e 1 ′ , e 2 ′ , … , e n ′ } . 由定理 3.5 ,每个原基 向量 e i 基 都有唯一的线性展开,
e i = A i j e j ′ , ( 3.16 ) 其中 A i j 向量 e i 基 E ′ j 分量 。当然,这里已经采用了求和约定 。
在这样的基 变换下,典型向量 v 分量 会发生什么变化?将式 (3.16) 代入 v 分量 展开式,结果为
v = v i e i = v i A i j e j ′ = v ′ j e j ′ , 哪里
v ′ j = A i j v i . ( 3.17 ) 这种向量 v 分量 的变换规律有时被称为分量 的逆变变换律(contravariant) ,这是一个奇特且略显陈旧、可能有悖常理的术语。方程 (3.17) 应被视为一种“被动(passive transformation) ”变换,因为只有向量 的分量 发生变化,而物理向量 本身不变。另一方面,向量空间 的线性变换 S : V → V 向量 发生移动,因此被称为“主动(active transformation) ”变换。
尽管如此,仍可以把式 (3.17) 视为一个矩阵 方程——只要我们把向量 v 分量 v i v ′ j 向量 。
v = v 1 v 2 ⋮ v n , v ′ = v ′1 v ′2 ⋮ v ′ n , 以及变换系数 A i j n × n 矩阵
A = A 1 1 A 1 2 … A 1 n A 2 1 A 2 2 … A 2 n … … … … A n 1 A n 2 … A n n . 方程 (3.17) 于是可写为矩阵 方程
v ′ = Av . ( 3.18 ) 然而请注意,A = [ A i j ] 矩阵 ,它表示旧基 { e i } 基 { e j ′ } 线性算符 的分量 矩阵 。
令 V { e 1 , e 2 , e 3 } 基 的三维向量空间 。属于 V 向量 可与 3 × 1 向量 建立对应关系 ,其方式为
v = v 1 e 1 + v 2 e 2 + v 3 e 3 ⟷ v = v 1 v 2 v 3 . 设 { e i ′ } 基 ,定义如下
e 1 ′ = e 1 , e 2 ′ = e 1 + e 2 − e 3 , e 3 ′ = e 1 + e 2 + e 3 . 求解 e i e j ′
e 1 = e 1 ′ e 2 = − e 1 ′ + 2 1 ( e 2 ′ + e 3 ′ ) e 3 = 2 1 ( − e 2 ′ + e 3 ′ ) , 而矩阵 A = [ A i j ] 分量 可利用式 (3.16) 读出,
A = 1 0 0 − 1 2 1 2 1 0 − 2 1 2 1 . 一般向量 v e i ′ 基 下写为
v = v 1 e 1 + v 2 e 2 + v 3 e 3 = v 1 e 1 ′ + v 2 ( − e 1 ′ + 2 1 ( e 2 ′ + e 3 ′ ) ) + v 3 2 1 ( − e 2 ′ + e 3 ′ ) = ( v 1 − v 2 ) e 1 ′ + 2 1 ( v 2 − v 3 ) e 2 ′ + 2 1 ( v 2 + v 3 ) e 3 ′ = v ′1 e 1 ′ + v ′2 e 2 ′ + v ′3 e 3 ′ , 哪里
v ′ ≡ v 1 v 2 v 3 = v 1 − v 2 2 1 ( v 2 − v 3 ) 2 1 ( v 2 + v 3 ) = Av . 我们将 A = [ A i j ] 矩阵 记作 A ′ = [ A ′ k j ] = A − 1 求和约定 ,逆矩阵 关系
A ′ A = I , AA ′ = I 可以按分量 写为
A j ′ k A i j = δ i k , A k i A j ′ k = δ j i . ( 3.19 ) 由式 (3.16)
A k ′ i e i = A k ′ i A i j e j ′ = δ k j e j ′ = e k ′ , 可改写为
e j ′ = A j ′ k e k . ( 3.20 )
由式 (3.19) 或式 (3.20) 推导向量 分量 的逆变换律
v i = A j ′ i v j . ( 3.21 )
现在我们可以推导线性算符 T : V → V 分量 的变换律。T 基 的矩阵 分量 ,记作 T ′ = [ T ′ i j ]
T e i ′ = T i ′ j e j ′ , 并且利用式 (3.16) 和式 (3.20) ,我们有
T e i ′ = T ( A i ′ k e k ) = A i ′ k T e k = A i ′ k T k m e m = A i ′ k T k m A m j e j ′ . 因此
T i ′ j = A m j T k m A i ′ k , ( 3.22 ) 或用矩阵 记号表示,因为 A ′ = A − 1
T ′ = ATA ′ = ATA − 1 . ( 3.23 ) 方程 (3.23) 是被动 观点——它表示在基 变换下算符分量 的变化。然而,换一种解释,方程 (3.23) 可视为一个算符方程。如果我们把基 { e 1 , … , e n } A 矩阵 ,该算符对向量 分量 的作用由
v ′ i = A j i v j ⟺ v ′ = Av , 那么式 (3.23) 表示一种算符变换,称为相似变换(similarity transformation) 。若 x ′ = A x , y ′ = A y
y ′ = A T x = A T A − 1 A x = T ′ x ′ , 且 T ′ = A T A − 1 T 向量 x y A 式 (3.23) 的主动 观点。在物理学中,这两种观点常常被混淆,主要是因为算符通常与其矩阵 等同起来。下面的例子应有助于澄清任何残留的困惑。
考虑在 R 2 θ
e 1 ′ = cos θ e 1 − sin θ e 2 e 2 ′ = sin θ e 1 + cos θ e 2 ⟺ e 1 = cos θ e 1 ′ + sin θ e 2 ′ e 2 = − sin θ e 1 ′ + cos θ e 2 ′ . 该基 变换的矩阵 为
A = [ A j i ] = ( cos θ sin θ − sin θ cos θ ) 以及任意位置向量 的分量
x = ( y x ) (b)
图 3.1 变换的主动 观点与被动 观点
图 3.2 相似变换 的主动 观点
变化
x ′ = Ax ⟺ x ′ = cos θ x − sin θ y y ′ = sin θ x + cos θ y . 这是被动 观点。另一方面,若将 A e 1 , e 2 分量 矩阵 ,则它表示空间沿逆时针方向物理旋转角度 θ 被动 观点中坐标轴的旋转方向相反。图 3.1 展示了这两种观点的表面等价性,而图 3.2 则说明了相似变换 T ′ = A T A − 1 线性算符 T : R 2 R 2 主动 观点。
习题
设 { e 1 , e 2 , e 3 } 向量空间 V 基 。证明由下式定义的向量 { e 1 ′ , e 2 ′ , e 3 ′ }
e 1 ′ = e 1 + e 3 e 2 ′ = 2 e 1 + e 2 e 3 ′ = 3 e 2 + e 3 也构成V . 基
式 (3.16) 中矩阵 A = [ A i j ] 向量 的分量
v = e 1 − e 2 + e 3 关于基 { e 1 ′ , e 2 ′ , e 3 ′ } 向量 变换v ′ = A v
设 T : V → W 向量空间 V W 线性映射 。If { e i ∣ i = 1 , … , n } V 基 ,{ f a ∣ a = 1 , … , m } W i 基 ,则在基 变换下,问题 3.9 中定义的矩阵 T
e i = A i j e j ′ , f a = B a b f b ′ ? 请分别用分量 记法和矩阵 记法表示你的答案。
设 e 1 , e 2 , e 3 向量空间 的一个基 ,e 1 ′ , e 2 ′ , e 3 ′ 基
e 1 ′ = e 3 , e 2 ′ = e 2 + 2 e 3 , e 3 ′ = e 1 + 2 e 2 + 3 e 3 . (a) 用 e j ′ e i 矩阵 A = [ A i j ] A ′ = A − 1 = [ A ′ i j ] .
(b) 若 u = e 1 + e 2 + e 3 e i ′ 基 下的分量 。
(c) 设 T 线性变换
T e 1 = e 2 + e 3 , T e 2 = e 3 + e 1 , T e 3 = e 1 + e 2 . T 基 e i ? 分量 矩阵 是什么
(d) 通过用 e j ′ T e 1 : ′ T e j ′ 基 的分量 矩阵 ,并验证相似变换 T ′ = AT A − 1
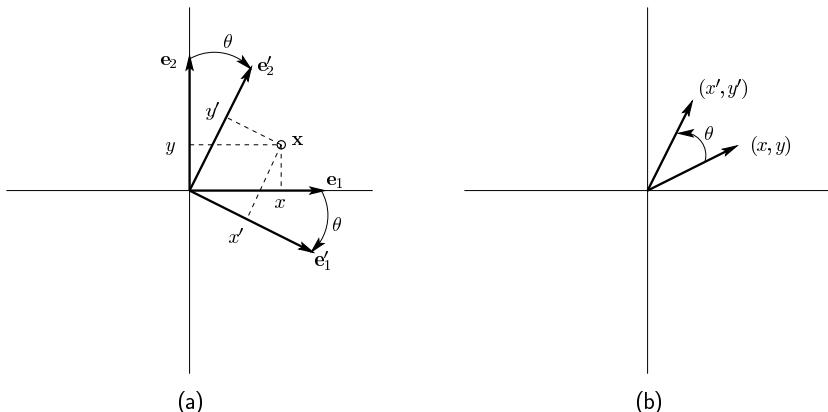 图 3.1 变换的
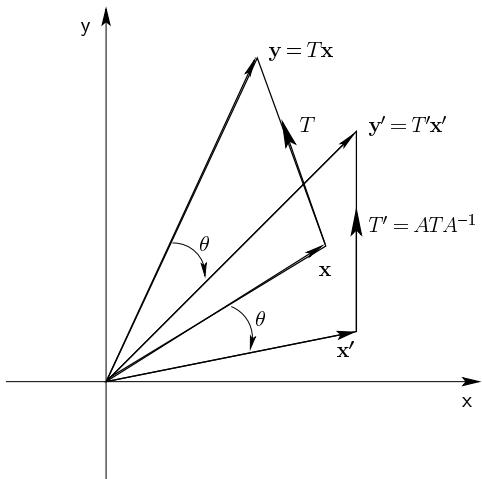 图 3.2