English
世界线与固有时
设 I=[a,b] 为实直线 R 的任意闭区间。连续映射 σ:IM 称为闵可夫斯基空间 (M,V) 中的参数曲线。在由 V 的基 eμ 生成的惯性系中,这样的曲线可写成四个实函数 xμ∘σ:IR 。我们常将这些函数写作 xμ(λ)(a≤λ≤b) 以代替 xμ(σ(λ)) ,并且通常假定它们可微。
若参数曲线 σ 经过坐标为 pμ 的事件 p,从而对某个 λ0∈I, 有 pμ=xμ(λ0)≡xμ(σ(λ0)),则定义曲线在 p 处的切 4-向量为如下给出的 4-向量 U:
U=Uμeμ∈V where Uμ=dλdxμλ=λ0.
该定义与 V 上正交标准基 eμ 的选择无关,因为若 eμ′′ 是通过洛伦兹变换 eν=Lνμ′eμ′′ 相关联的第二个正交标准基,则
U′=U′μ′eμ′′=dλdx′μ′(λ)λ=λ0Lμ′μeμ=dλdxμλ=λ0eμ=U.
参数曲线σ在p处称为类时、类空或类光,如果其在p处的切4-向量分别为类时、类空或类光。假设物质粒子的路径在其经过的所有事件处均为类时,并且常被称为该粒子的世界线(world-line)(见图9.2)。这一假设等价于要求粒子的速度始终小于c,因为
0>g(U(λ),U(λ))=gμνdλdxμ(λ)dλdxν(λ)=(dλdt)2(i=1∑3(dtdxi(t))2−c2),
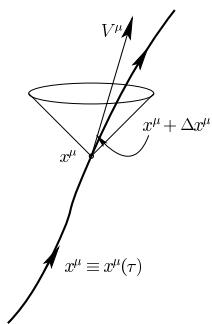
图 9.2 实物粒子的世界线
在设定t=x4/c=t(λ)时。因此
v2=i=1∑3(dtdxi)2<c2.
对于世界线上两个相邻事件,xμ(λ) 与 xμ(λ+Δλ),令
Δτ2=−c21Δs2=−c21gμνΔxμΔxν>0,
其中
Δxμ=xμ(λ+Δλ)−xμ(λ).
在极限 Δλ0 下
Δτ2→−c21gμνdλdxμ(λ)dλdxν(λ)(Δλ)2=−c21(v2−c2)(dλdt)2Δλ2.
因此
Δτ→1−c2v2Δt=γ1Δt.(9.22)
由于粒子的速度处处小于 c,,可利用速度的相对论变换律,即式 (9.19),求出旋转与推动变换的组合,即式 (9.8) 和式 (9.14),它在粒子路径上任意给定点 p=σ(λ0) 处将粒子的速度变换为零。任何这样的、使粒子瞬时静止的惯性系称为在 p. 处的 瞬时静止系(instantaneous rest frame),或 i.r.f.。当然,除非沿世界线速度恒定,i.r.f. 将随世界线上点的不同而变化。由于在 i.r.f. 中 v=0,由式 (9.22) 可得 Δτ/Δt→1asΔt→0。因此,Δτ 量度的是与粒子瞬时共动的惯性钟所记录的时空间隔。它通常被解释为粒子所携带的钟从 xμ 到 xμ+Δxμ 所测得的时间。
式 (9.22) 中的因子 1/γ 表示式 (9.16) 中由于该时钟相对于外部惯性系的运动而产生的时间膨胀效应。粒子携带的时钟从事件 p 到事件 q 所测得的总时间为
τpq=∫pqdτ=∫tptqγdt,
并称为从 p 到 q 的 固有时(proper time)。若固定事件 p 并让 q 沿曲线变化,则固有时可用作沿曲线的参数,
τ=∫tptγdt=τ(t).(9.23)
相对于这一特殊参数计算得到的切四维向量V=Vμeμ称为粒子的四维速度(4-velocity),
Vμ=dτdxμ=γdtdxμ=γ(v,c).(9.24)
与坐标时 t 不同,固有时 τ 是独立于惯性系的真正标量参数;因此四维速度 Vμ 的分量按逆变四维向量变换。
V′μ′=Lνμ′Vν.
由式 (9.24) 可知,四维速度的量值始终具有常量量值 −c2
g(V,V)=VμVμ=(v2−c2)γ2=−c2.(9.25)
粒子的四维加速度(4-acceleration)定义为具有分量的逆变四维矢量A=Aμeμ
Aμ=dτdVμ=dτ2d2xμ(τ).(9.26)
将这些分量用坐标时间参数t表示,得到
Aμ=γ(dtdγv+γdtdv,cdtdγ).(9.27)
4-向量 A 与 V 彼此正交,因为
dτd(g(V,V))=dτd(−c2)=0,
展开左边得到 g(A,V)+g(V,A)=2g(A,V),因此
g(A,V)=AμVμ=0.(9.28)
证明在惯性参考系中,四维速度和四维加速度的分量由下式给出
Vμ=(0,c),Aμ=(a,0) where a=dtdv,
并验证四维向量 A 与 V 彼此正交。
相对论性粒子动力学
我们假定每个粒子都附有一个常标量 m,称为其 静止质量(rest mass)。这可以看作是该粒子在瞬时静止系中的牛顿质量,在该系中对于任意施加的力 F 都满足牛顿第二定律 F=ma。粒子的 四维动量(4-momentum) 定义为具有分量 Pμ=mVμ 的四维向量,其中 V=Vμeμ 是该粒子的四维速度,
Pμ=(p,cE)(9.29)
其中
p=mγv=1−v2/c2mv= momentum ,(9.30)
E=mγc2=1−v2/c2mc2=energy.(9.31)
对于 v≪c,动量约化为牛顿公式 p=mv,能量可写为 E≈mc2+21mv2+...。能量贡献 E=mc2 即使在粒子静止时也会出现,称为粒子的 静止能量(rest-energy)。
证明下列恒等式:
g(P,P)=PμPμ=−m2c2,E=p2c2+m2c2,p=c2Ev.(9.32)
关系式 9.32 即使在极限 vc 下也有意义,只要粒子具有零静止质量,m=0。这类粒子将被称为光子,并满足这些关系
E=pc,p=cEn where n⋅n=1.(9.33)
这里 n 称为光子的传播方向。光子的四维动量具有形式
Pμ=(p,cE)=cE(n,1),
并且显然是零模向量,PμPμ=0
与牛顿定律F=ma.类似,有时定义具有分量的四维力(4-force) F=Fμeμ是有用的
Fμ=dτdPμ=mAμ.(9.34)
由式 (9.28),四维力总是与四维速度正交。按通常方式定义三维力 f 为
f=dtdp
并利用 dτd=γdtd,我们得到
Fμ=γ(f,c1dtdE).(9.35)
习题
利用四维速度 Vμ=γ(u)(ux,uy,uz,c) 按四维向量变换这一事实,由 V′4 的变换方程证明,在推动变换下 u 的变换为
γ(u)γ(u′)=γ(v)(1−c2vux).
由 V′i′ 的其余变换方程推导速度变换定律,即式 (9.19)。
设 K′ 为相对于 K 沿 x 方向以速度 v 运动的参考系。
(a) 证明对于相对于 K′, 具有沿 x′. 方向的速度 u′,、加速度 a′ 的粒子,其在 K 中的加速度为
a=[γ(1+vu′/c2)]3a′.
(b) 一名火箭驾驶员在 t=0 离开地球,在每一时刻相对于他的瞬时静止系具有恒定加速度 g。证明他相对于地球的运动由下式给出
x=gc2(1+c2g2t2−1).
(c) 用他自己的固有时τ来证明
x=gc2(coshcgτ−1).
(d) 若他在生命中继续行进10年,随后以g=9.80ms−2减速再经过10年直至静止,并以同样方式返回,总共耗时40年,那么在他返回时地球上的人们将衰老多少?他将离开地球多少光年?
一个粒子沿世界线作双曲运动,该世界线的方程由下式给出
x2−c2t2=a2,y=z=0.
证明
γ=aa2+c2t2
并且从 t=0 开始沿该路径的固有时由下式给出
τ=cacosh−1act.
计算粒子的四维速度 Vμ 和四维加速度 Aμ。证明 Aμ 具有常量量值。
对于粒子系统,通常假定总4-动量守恒在任何局域相互作用中成立,
a∑P(a)μ=b∑Q(b)μ.
利用习题9.4证明:对于给定系统,只要能量守恒定律在所有惯性系中成立,四维动量守恒定律便成立。并证明,动量守恒定律在所有参考系中成立足以保证四维动量守恒。
一个粒子在参考系K中具有动量p和能量E。
(a) 若 K′ 是相对于 K, 具有速度 v 的惯性系,则利用动量四维矢量 Pμ=(p,cEˉ) 的变换律证明
E′=γ(E−v⋅p),p⊥′=p⊥ and p∥′=γ(p∥−c2Ev),
其中p⊥和p∥分别是p垂直于和平行于v的分量。
(b) 若粒子为光子,则利用这些变换推导光行差公式
cosθ′=1−cosθ(v/c)cosθ−v/c
其中θ是p与v之间的夹角。
使用FμVμ=0来证明
f⋅v=dtdE.
另请直接由 p、E 的定义式 (9.30) 和式 (9.31) 证明这一点。