6.2 三维和四维中的自旋群
概念链接 · 机器稿中出现的术语;来源角色尚未核验: 正交群 · 李代数 · 李群 · 群同态
正交群的一个微妙而显著的性质是,它们附带一个关联群,称为,其中的每个元素对应于的两个不同元素。存在一个满群同态
其中 的每个元素的逆像由 的两个不同元素给出
题外话。其拓扑原因是,, 的基本群非平凡,且 (特别地, 中存在一条不可缩的环路,若绕其两圈则可缩)。 在拓扑上是 的单连通双重覆盖,并且覆盖映射 可选取为群同态。
是一个李群,其维数与 相同,在单位元处具有同构的切空间,因此这两个群的李代数同构:
在第29章中,我们将对任意显式构造群,但这里我们只对和这样做,使用针对这两种情形的特定方法。在(其中,即2乘2保范数四元数矩阵)和(其中)的情形下,可以使用特殊方法将与其他矩阵群等同起来。对于,群将是一个矩阵群,但不同于此类群的其他类。
给定 的这种构造,我们还需要显式构造同态 ,并证明其导数 是李代数的同构。我们将看到,这里自旋群的最简单构造使用了单位长度四元数群 ,其中 和 。通过将四元数与复数对等同起来,我们可以证明 ,从而将这些自旋群视为 2 乘 2 复矩阵(对于 ),或此类矩阵的对(对于 。
6.2.1 四元数
概念链接 · 机器稿中出现的术语;来源角色尚未核验: 向量空间 · 李群
四元数是一个数系(记作),它推广了复数系,其元素可写成
其中、、满足
以及一个进行共轭的共轭运算
该运算满足(对于
作为上的向量空间,与同构。此上的长度平方函数可以用四元数表示为
并且是可乘的,因为
使用
人们有关于四元数的逆的公式
长度为 1 的四元数因此在乘法下构成一个群,称为 。对于更大的 值,也有称为 的李群,它们由具有四元数元素的可逆矩阵组成,这些矩阵作用在四元数向量上并保持四元数长度平方不变,但它们在量子力学中不起重要作用,因此我们不再进一步研究它们。 可以等同于三维球面,因为对 的长度为 1 条件就是
单位球面的方程
6.2.2 四维中的旋转与自旋群
概念链接 · 机器稿中出现的术语;来源角色尚未核验: 线性映射 · 李群
单位四元数的对 给出乘积群 。该群的一个元素 通过左、右四元数乘法作用在 上
该作用量保持向量长度,并且在中是线性的,因此它必须对应于群中的一个元素。容易看出,对和给出的同一线性变换,因此给出的同一元素,并表明就是群,其中两个元素和被等同。这个名称被赋予李群,它以这种方式“双重覆盖”,其覆盖映射为
6.2.3 三维中的旋转与自旋群
概念链接 · 机器稿中出现的术语;来源角色尚未核验: 向量空间 · 线性映射 · 李代数 · 圆群 U(1) · 李括号
稍后我们还会再次遇到 和 ,但目前我们感兴趣的是子群 ,它只在 3 个维数上非平凡地作用,并且双重覆盖的不是 ,而是 。为找到它,考虑由形如 的对 组成的 的子群(一个同构于 的子群,因为元素对应于单个单位长度四元数 )。该子群通过共轭作用于四元数
一个在实四元数上平凡的作用量(因为 。它保持并非平凡地作用在形如“纯虚”四元数构成的空间上
其可与向量空间等同。元素作用于如下
这是一个线性作用,保持长度 |⃗v| 不变,因此它对应于 中的一个元素。于是我们得到一个映射(容易验证它是一个同态)
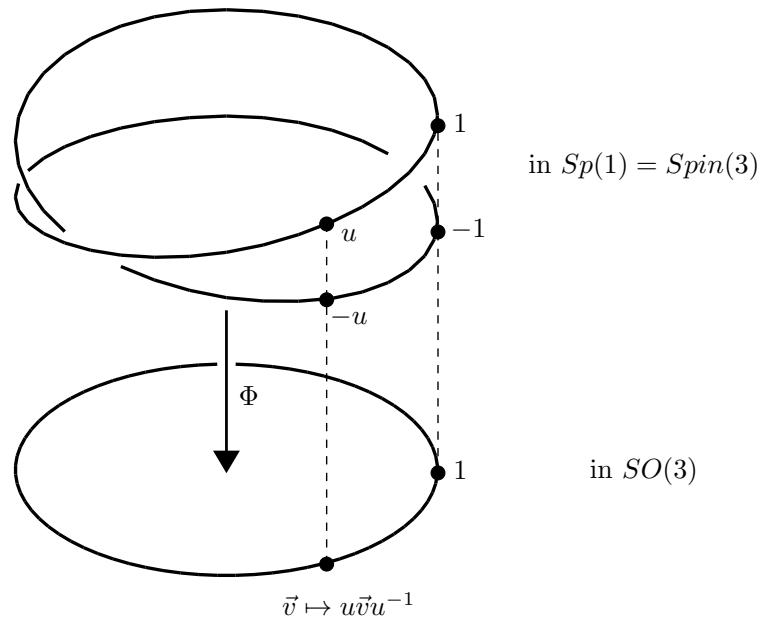
图6.1:双重覆盖
与 − 对 的作用方式相同,因此在 中有两个元素对应于 SO(3) 中的同一个元素。可以证明 是满射(SO(3) 的任意元素都是某个元素的 ),因此它就是所谓的 a“覆盖”映射,具体地是一个二重覆盖。它使 成为 的双重覆盖,我们将这个群命名为 。这也使我们能够更简单地将 刻画为一个几何空间。它就是 ,其中三球面上的对径点被等同。这个空间被称为 ,即实射影 3-空间,它也可以被视为 中过原点的直线构成的空间(每条这样的直线与 交于两个对径点)。
题外话。覆盖映射 是拓扑非平凡覆盖的一个例子。在拓扑上,并非. 是连通空间,而不是两个不连通的部分。这种拓扑非平凡性意味着,整体上不可能存在从 出发的反方向同态。这可以在局部做到:在 中取一个局部小块,并将 的逆取到 中的一个局部小块,但如果我们试图将其整体延拓到整个 ,这就不起作用了。
恒等对应 使我们能够将单位圆群 的元素表示为指数 ,其中 属于 的李代数 。 的行为也大致相同,此时李代数 sp(1) 是所有纯虚四元数构成的空间,可通过以下方式与 等同:
与情形不同,这里存在一个非平凡的李括号,即四元数的对易子。
群 的元素通过对这样的李代数元素取指数给出,我们将其写成如下形式
其中 和 是单位长度的纯虚四元数。由于
指数可以展开以表明
以为参数,给出中经过处恒等元的路径,其速度向量为⃗,因为
我们可以显式地计算同态在这些元素 上的作用,结果是将映为绕轴旋转角度的旋转:
定理 6.1。
证明
首先考虑绕 3 轴旋转的特殊情形 。
和
因此, 是将 (与四元数 等同)旋转到
这是由给出的正交变换
对于的情形,同样的计算可以很容易地完成,然后利用方程6.1的欧拉角参数化来证明一般的可以写成已经处理过的情形的乘积。□
注意,当 从 0 变到 时,在 中描出一个圆。同态 将其映到 中的一个圆,当 从 0 变到 时,该圆被描出两次,这明确显示了 中该特定圆上方的二重覆盖的性质。
它将纯虚四元数的李代数 映射到 3 乘 3 反对称实矩阵的李代数 so(3)。人们可以很容易地在基向量上计算它,例如使用上面的方程 6.2 来找到 的情形
对其他基向量重复此操作可得
因此, 是 与 so(3) 的同构,并以此识别这些基。
注意,满足简单交换关系的是
6.2.4 自旋群与 SU(2)
概念链接 · 机器稿中出现的术语;来源角色尚未核验: 向量空间 · 李代数 · 泡利矩阵 · 李群 · 复化
与使用具有非交换性和特殊乘法律的四元数进行计算相比,更常规的做法是在四元数与一个2乘2复矩阵空间之间选取一个同构,并使用矩阵乘法和复数进行运算。泡利矩阵可用于给出这样的同构,取
与 2 乘 2 复矩阵之间的对应关系由下式给出
由于
我们看到,四元数上的长度平方函数对应于 2 乘 2 复矩阵上的行列式函数。取 ,即长度为 1,则对应的复矩阵属于
在这种将 与 2 乘 2 复矩阵等同的对应下,我们得到李代数 sp 的等同,即纯虚四元数与无迹的斜厄米 2 乘 2 复矩阵之间的等同。
其中 满足对易关系
它们与so(3)的交换关系完全相同
我们现在有三个同构的李代数,其中的元素按如下方式等同
这个同构通过以下方式识别基向量:
等等。这些等同中的第一个来自我们将与2乘2复矩阵等同的方式。第二个等同是,即覆盖映射在恒等元处的导数。
在每一个这些同构的李代数上,我们都有伴随李群(Ad)表示和李代数 表示。 由在 和 中相应群元素进行的共轭给出。ad 由在纯虚四元数、迹为零的斜厄米 2 乘 2 复矩阵以及 3 乘 3 实反对称矩阵的各自李代数中取对易子给出。
注意,这三个李代数都是三维实向量空间,因此这些都是实表示。要得到复表示,取元素的复线性组合。在 的情形下,这比 的情形更不容易混淆,因为取无迹厄米共轭 2 乘 2 复矩阵的复线性组合会得到所有无迹 2 乘 2 矩阵(李代数 )。
此外,回忆到该表示还有第四个同构版本,即 在列向量上的表示。这也是一个实表示,但可以直接复化。由于 与 是同构的李代数,它们的复化 与 也将是同构的。
就 2 乘 2 复矩阵而言,李代数元素可以取指数以得到 中的群元素,并定义
将定理 6.1 的论证从 转置到复矩阵,可以发现,若将
人们有
其中 通过共轭作用,取
注意,在从四元数情形转换到复情形时,我们对因子 2 的处理方式不同,因为今后我们将希望使用 来执行角度为 的旋转。根据等同关系 ,我们有
回忆一下,任何 矩阵都可以写成以下形式
其中 为满足 的任意复数。用这种显式的 矩阵表示映射 的一个不太具有启发性的公式由下式给出
关于导子,参见[83]第123–4页。
来源与版本
正文:中文 · 机器译稿 · 待校对
核对状态:机器译稿 · 待校对
原书 PDF · 印刷页 62、63、64、65、66、67、68、69、70、71、72、73、74
来源版本:2025-10-20
来源 PDF SHA-256:5a1941b2443b54d5db3d055f1e5ba390429b7a728475258017aaac87ee85a837
OCR 来源 SHA-256:9523b4fdcb950eebc22282c613f6a0d19c5f46af4d841268eb20e4448e54cea8
译稿产物 SHA-256:f31c4a67cfd86cd5eb95ec97e4fde28d933624c6f44cc8ea95bb0fbd31d11d39
机翻模型:deepseek-v4.1-flash