English
经典分析力学有两种基本形式:拉格朗日形式或哈密顿算子形式。两者都可以用微分几何的语言自然地表述,本节将对此作一概述。更多细节可参见 [2, 10–14] 和 [4, 第13章]。
变分法
读者至少应对变分法有初步了解,可参阅诸如[15]等应用数学标准教材。以下是对该主题的简要介绍,内容涉及流形上的参数曲线。
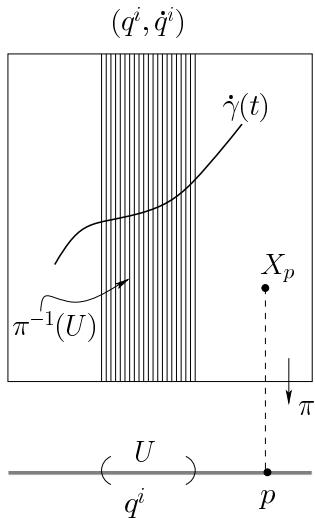
图 16.1 切丛
设 M 为任意微分流形,TM 为其切丛(参见 15.3 节;见图 16.1)。若 γ:RM 是 M 上的一条光滑曲线,则定义其到 TM 的提升为由该曲线的切向量所描绘出的曲线 γ˙:R→TM,使得 γ˙(t) 是该曲线在 γ(t) 处的切向量,且 π(γ˙(t))=γ(t)
证明:若 X(t) 是曲线 γ˙(t) 的切线,则 π∗X(t)=γ˙(t)∈Tγ(t)(M)
一个函数 L:TM→R 称为 拉格朗日函数(Lagrangian function),并且对于任意参数曲线 γ:[t0,t1]→M,我们定义相应的 作用量(action) 为
S[γ]=∫t0t1L(γ˙(t))dt.(16.21)
若 (q1,…,qn) 是 M 上的局部坐标,则切丛 TM 上诱导的局部坐标可写为 (q1,…,qn,q˙1,…,q˙n)。这种记号可能会让读者略感困惑,但物理学家非常喜欢它——量 q˙i 是相互独立的量,不应被视为 qi 的“导数”,除非给定一条具有坐标表示 qi=qi(t) 的具体曲线 γ。在这种情况下,并且只有在这种情况下,我们沿曲线的 liftγ˙(t) 得到 q˙i(t)=dqi(t)/dt。否则,q˙i 指的是 M 中坐标为 qj.A 的点处切向量的所有可能分量。拉格朗日量可以写成 2n 个变量的函数,L(q1,…,qn,q˙1,…,q˙n)
给定曲线 γ:[t0,t1]→M 的一个变分(见图 16.2)是指单参数曲线族 γ:[t0,t1]×[−a,a]M,使得对于所有 λ∈[−a,a]
γ(t0,λ)=γ(t0) and γ(t1,λ)=γ(t1)
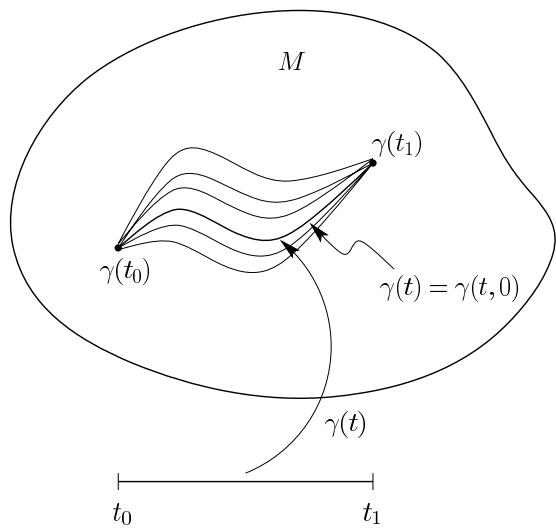
图 16.2 曲线的变分
而由λ=0定义的族中的成员即为给定的曲线γ,
γ(t,0)=γ(t) for all t0≤t≤t1.
对值域 [t0,t1] 中的每个 t,我们通过 γt(λ)=γ(t,λ) 定义连接曲线 γt:[−a,a]M。其沿曲线 λ=0 的切向量记作 δγ,该切向量在 t∈[t0,t1] 处的值由对任意函数 f:M→R 的作用确定。
δγt(f)=∂λ∂f(γt(λ))λ=0.(16.22)
这被称为沿曲线的变分域。在传统文献中,它被简称为“曲线的变分”。由于该族的所有曲线都在端点 t=t0,t1 处相交,故式 (16.22) 右端的量消失,
δγt0=δγt1=0.(16.23)
变分场到切丛的提升是一条曲线 δγ˙:[t0,t1]→TM: ,它始于 γ(t0) 上方纤维中的零向量,并终止于 γ(t1) 上方纤维中的零向量。在坐标中。
δγ˙(t)=(δq1(t),…,δqn(t),δq˙1(t),…,δq˙n(t))
其中
δqi(t)=∂λ∂qi(t,λ)λ=0,δq˙i(t)=∂λ∂q˙i(t,λ)λ=0=∂t∂δqi(t).
作用量 S[γ] 成为 λ 的函数,如果 γ 被其变分 γλ 替换。我们说曲线 γ:[t0,t1]→M 是极值曲线,如果对曲线的每一个变分
δS≡dλdSλ=0=∫t0t1δLdt=0(16.24)
其中
δL≡∂λ∂L(γ˙λ)λ=0=⟨dL∣δγ˙⟩=∂qi∂Lδqi+∂q˙i∂Lδq˙i.
将其代入式(16.24)并进行分部积分,得到
0=δS=∫t0t1[∂qi∂L−dtd(∂q˙i∂L)]dt+∂q˙i∂Lδqit0t1.
最后一项由于 δqi=0att=t0,t1 而消失,并且由于 δqi(t) 本质上是区间 [t0,t1] 上满足端点约束的任意函数,可以证明被积函数中的该项必须消失,
∂qi∂L−dtd(∂q˙i∂L)=0.(16.25)
这些被称为欧拉–拉格朗日方程(Euler–Lagrange equations)。
在平面中,两个固定点之间的最短曲线是一条直线。为证明这一点,以长度作为作用量
S=∫t0t1x˙2+y˙2dt.
令 t=x 并用以替换˙,则只有一个变量 q1=y,且拉格朗日量为 L=1+(y′)2。欧拉–拉格朗日方程为
∂x∂L−dxd(∂y′∂L)=dxd(1+(y′)2y′)=0
附解答
1+(y′)2y′= const.
因此,对于某个常数 a,,有 y′=a,且极值曲线是一条直线 y=ax+b
拉格朗日力学
在牛顿力学中,一个由 N 个粒子组成的动力系统由称为粒子质量的正实标量 m1,m2,...,mN 以及参数曲线 t↦ra=ra(t) (a=1,2,...,N) 定义,其中每个 ra∈R3 。参数 t 被解释为时间。
系统的动能定义为
T=21a=1∑Nmar˙a2 where r˙a=dtdra and r˙a2=x˙a2+y˙a2+z˙a2.
我们还将假设保守系统,其中牛顿第二定律表述为
mar¨a=−∇aU≡−∂ra∂U(r1,r2,…,rN),(16.26)
其中给定函数 U:R3N→r 称为系统的势能。
一个约束系统由一个牛顿动力学系统、一个维数为n≤3N的流形M以及一个称为约束的映射C:M→R3N组成。在M上的局部坐标系(V;(q1,q2,…,qn))中,约束可以写成一组函数
ra=ra(q1,q2,…,qn)
n称为该约束系统的自由度数目。坐标qi (i=1,…,n)通常称为该约束系统的广义坐标(generalized coordinate)。它们甚至可用于无约束系统,此时n=3N且V是R3N的开子流形;在这种情况下,我们本质上是用一般坐标表示原来的牛顿动力系统。始终假定(M,C)是R3N的嵌入子流形,从而切映射C∗处处为单射。这意味着矩阵[∂ra/∂qi]处处具有秩n(无临界点)。
使用链式法则
r˙a=∂qi∂raq˙i where q˙i=dtdqi
受约束系统的动能可写为
T=21gijq˙iq˙j(16.27)
其中
gij=a=1∑Nma∂qi∂ra⋅∂qj∂ra.(16.28)
这是一个在坐标邻域 V 上的 (0, 2) 型张量场,因为
gi′j′′=a=1∑Nma∂q′i′∂ra⋅∂q′j′∂ra=gij∂q′i′∂qi∂q′j′∂qj.
在q∈M的每一点,我们都可以在切空间Tq上定义一个内积
g(u,v)≡u⋅v=gijuivj where u=ui∂qi∂,v=vj∂qj∂,
它是正定的,因为
g(u,u)=a=1∑Nma(∂qi∂raui)2≥0
而值 0 仅当 u˙i=0 时才可能,因为约束映射是嵌入且没有临界点。一个处处定义了正定内积的流形 M 称为 黎曼流形(Riemannian manifold);关于此类流形的进一步讨论将在第 18 章中找到。相关联的对称张量场 g=gij :dqi⊗dqj 称为度量张量。这些评述为以下定义提供了动机。
一个拉格朗日力学系统由一个n维黎曼流形(M,g)(称为位形空间(configuration space))以及一个称为该系统拉格朗日量的函数L:TM→R组成。假定该拉格朗日量具有形式L=T−U,其中,对于任意u=(qi,q˙j)∈TM
T(u)=21g(u,u)=21gij(q1,…,qn)q˙iq˙j
和
U(u)=U(π(u))=U(q1,…,qn).
至于变分法,通常将写作 L(q1,…,qn,q˙1,…,q˙n)
前面的讨论表明,每个约束系统都可以视为一个拉格朗日力学系统,其 U(q1,…,qn)=U(r1(qi),…,rN(qi)) 。代替牛顿定律式 (16.26),我们假设哈密顿原理,即系统的每个运动 t↦γ(t)≡qi(t) 都是由拉格朗日量 L 确定的作用量的极值。
δS=∫t0t1δLdt=0.
运动方程于是为二阶微分方程,即式(16.25),
dtd(∂q˙i∂L)−∂qi∂L=0,L=T−U(16.29)
称为拉格朗日方程。
一个由N个无约束粒子组成的牛顿系统,ra=(xa,ya,za)也可以视为一个具有3N个自由度的拉格朗日系统,如果我们设定
q1=x1,q2=y1,q3=z1,q4=x2,…,q3N=zN.
度量张量是对角的,其中 g11=m1,g22=m1,...,g44=m2,..., 等。拉格朗日方程 式 (16.29) 对于 i=3a−2(a=1,2,…,N) 读作
dtd(∂x˙a∂L)−∂xa∂L=dtd(max˙a)+∂xa∂U=0,
即,
max¨a=−∂xa∂U
类似地
may¨a=−∂ya∂U,maz¨a=−∂za∂U
与式(16.26)一致。
对于单个粒子,在球极坐标中,q1=r>0,0<q2=θ<π,0<q3=ϕ<2π
x=rsinθcosϕ,y=rsinθsinϕ,z=rcosθ
动能是
T=2m(x˙2+y˙2+z˙2)=2m(r˙2+r2θ˙2+r2sin2θϕ˙2).
因此,度量张量g具有分量
[gij]=mr˙2000mr2θ˙2000mr2sin2θϕ˙2
中心势 U=U(r) 的拉格朗日方程可写为
mr¨−mrθ˙2−mrsin2θϕ˙2+drdU=0,mdtd(r2θ˙)−mr2sinθcosθϕ˙2=0,mdtd(r2sin2θϕ˙)=0.
写出约束在平面 z=0 上的粒子在极坐标 x=rcosθ, y=rsinθ 下的运动方程
平面摆的位形空间为 M=S1,即一维圆周,可用两个图卡覆盖,0<ϕ1<2π 与 −π<ϕ2<π,使得在重叠区域上它们由下式相联系
θ2=θ1 for 0<θ1≤πθ2=θ1−2π for π≤θ1<2π
将该流形嵌入R3的约束函数为
x=0,x=0,y=−asinθ1,z=−acosθ1;y=−asinθ2,z=−acosθ2.
对于 θ=θ1 或 θ=θ2,我们有
T=2ma2θ˙2,U=mgz=−mgacosθ,L(θ,θ˙)=T−U
并将其代入拉格朗日方程 式 (16.29),其中 q1=θ,得到
dtd(∂θ˙∂L)−∂θ∂L=ma2θ¨+mgasinθ=0.
对于较小的∇⋅θ:值,摆接近竖直悬挂时,该方程近似为简谐振子方程
θ¨+agθ=0
周期为τ=2πg/a
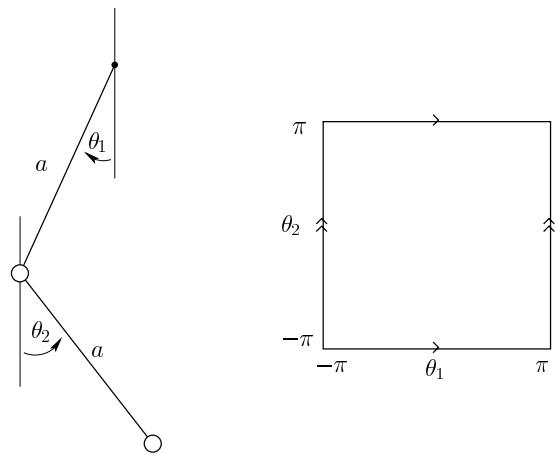
图 16.3 双摆
球面摆与平面摆类似,但其位形流形是二维球面S2。在球极坐标中,约束为
x=asinθcosϕ,y=asinθsinϕ,z=−acosθ
至于例 16.6,我们发现
T=2ma2(θ˙2+sin2θϕ˙2),U=mgz=−mgacosθ.
双摆由两个平面摆组成,其长度分别为 a、b,质量均为 m,一个悬挂在另一个的末端(见图 16.3)。其位形流形为二维环面 M=S1×S1=T2,约束函数为
x1=x2=0,y1=−asinθ1,z1=−acosθ1,
y2=−asinθ1−bsinθ2,z2=−acosθ1−bcosθ2.
动能是
T=2m(y˙12+z˙12+y˙22+z˙22)=2m(2a2θ˙12+b2θ˙22+2abcos(θ1−θ−2)θ˙1θ˙2)
而势能为 U=−2mga cos θ1−mgb cos θ2。
写出质量不等的双摆的拉格朗日量,m1 和 m2。
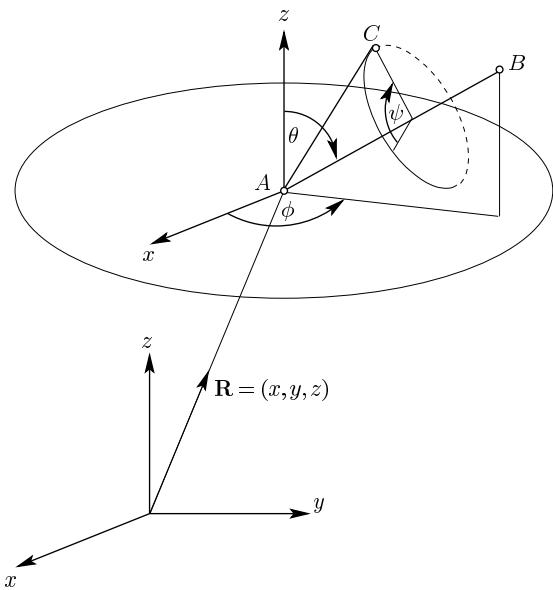
图16.4 刚体的自由度
刚体是一个受约束的粒子系统,约束条件为粒子间所有距离恒定,∣ra−rb∣=cab=const。这些方程并非独立,因为其数目一般远大于ra中分量的数目。自由度数目一般为六,可由以下论证看出。固定物体A中的一点,例如其质心,并赋予它三个直角坐标R=(X,Y,Z)。刚体的任意其他点B与A的距离固定,因此被约束在围绕A的球面上运动。可以像球面摆那样赋予它两个球面角θ、ϕ。唯一剩余的自由度是绕轴AB旋转一个角度,例如ψ。一旦指定这三个角,刚体的每一点便都确定了(见图16.4)。因此,刚体的位形流形是六维流形R3×S2×S1。或者,刚体绕点A的自由度可由旋转群SO(3)的一个元素确定,而该元素可由三个欧拉角指定。这些是刚体最常用的广义坐标。细节可参见[12, 第6章]。
给定切向量 u=γ˙=q˙i∂qi,与 u 共轭的动量 1-形式定义为
⟨ωu,v⟩=g(u,v)=gijq˙ivj.
令 ωu=pidqi,我们看到
pi=gijq˙j=∂q˙i∂L.(16.30)
最后一步要么通过对L=21gijq˙iq˙j−U(q)直接求导得到,要么通过对T(qj,λq˙i)=λ2T(qj,q˙i)应用齐次函数的欧拉定理得到。动量1-形式的分量pi由式(16.30)给出,称为与广义坐标qi共轭的广义动量(generalized momentum)
对于一般的拉格朗日量 L,不必具有 T−U, 的形式,证明 ω=(∂L/∂q˙i)dqi 是 M 上定义良好的 1-形式。
无约束粒子的广义动量 L=21mr˙2−U(r) 由下式给出
px=∂x˙∂L=mx˙,py=∂y˙∂L=my˙,pz=∂z˙∂L=mz˙,
它们是标准动量p=(px,py,pz)=mr˙.的分量
在球极坐标中
L=2m(r˙2+r2θ˙2+r2sin2θϕ˙2)−U(r,θ,ϕ),
因此
pϕ=∂ϕ˙∂L=mr2ϕ˙sin2θ.
这可以与角动量的z分量等同起来,
Lz=r×p⋅z^=m(xy˙−yx˙)=mϕ˙r2sin2θ.
一个普遍结果是,关于固定轴的角坐标的共轭动量就是关于该轴的角动量。
前一个例子中的角 θ 没有固定的定义轴,除非 ϕ=const.。在这种情况下,证明 pθ=L⋅(−cosϕ,sinϕ,0) 并作几何解释。
如果拉格朗日量不显含某个特定的广义坐标 qk,从而 ∂L/∂qk=0,则称该坐标为可遗坐标或 循环坐标(cyclic coordinate)。此时相应的广义动量 pk 是一个运动常量,因为第 k 个拉格朗日方程为
0=dtd∂q˙k∂L−∂qk∂L=dtdpk.
这是更一般命题的一个特例,该命题称为诺特定理。
设 φs:M→M 是 M 上的局部单参数运动群,由下式生成向量场 X:
Xqf=∂s∂f(φs(q))s=0.
切映射 φ∗s 在切丛上诱导出一个局部流,因为 φ∗s∘φ∗t=(φsφt)∗=φ∗(s+t),并且如果对所有 u∈TM 都有 L(φ∗su)=L(u),则称拉格朗日量在该局部单参数群下不变。诺特定理断言,量 ⟨ωu,X⟩ 此时是一个运动常量。该结果在 TM 上的自然坐标中最容易证明。
设 qi(t) 为拉格朗日方程的任意解,并令 q(s,t)=φsq(t)。对 t 求导,我们得到
q˙(s,t)=φsq˙(t)=∂t∂q(s,t)
而拉格朗日量的不变性意味着,在 s=0 处使用拉格朗日方程
0=∂s∂Ls=0=∂s∂(L(q(s,t),q˙(s,t)))s=0=(∂qi∂L∂s∂qi+∂q˙i∂L∂s∂q˙i)s=0=(∂t∂(∂q˙i∂L)∂s∂qi+∂q˙i∂L∂s∂t∂2qi)s=0=∂t∂(∂q˙i∂L∂s∂qi)s=0=∂t∂(piXi).
因此,沿着拉格朗日方程的任何解,我们都有一个运动积分
⟨ωu,X⟩=gijq˙iXj=piXj= const .
单参数群常被称为系统的对称群,而诺特定理揭示了对称性与守恒定律之间的关系。
如果qk是可忽略坐标,则单参数运动群
φs(q)=(q1,…,qk−1,qk+s,qk+1,…,qn)
是拉格朗日量的一个不变群。它生成向量场 Xi=∂(φs(q))i/∂ss=0=δki,而相应的运动常量是与可遗坐标共轭的广义动量 piXi=piδki=pk。
哈密顿力学
一个2-形式Ω被称为在p∈M处非退化,如果
Ωp(Xp,Yp)=0 for all Yp∈Tp(M)⟹Xp=0.
至于内积的非奇异性概念(第5章),其为真当且仅当if
Ωp=Aij(dxi)p∧(dxj)p where Aij=−Aji,det[Aij]=0.
若存在非退化 2-形式,则流形 M 的维数必为偶数 m=2n,因为 detAdetAT=det(−A)=(−1)mdetA。2n 维流形 M 上的 辛结构(symplectic structure) 是一个闭的可微 2-形式 Ω,且处处非退化。回忆闭的意味着处处有 dΩ=0。带有辛结构的偶数维流形 M 称为 辛流形(symplectic manifold)。
如同在例7.6和7.7中那样,一个辛形式Ω诱导出一个同构映射Ωˉ:Tp(M)→Tp∗(M),其中余向量Xp=ΩˉXp由下式定义
⟨Xp,Yp⟩≡⟨ΩˉXp,Yp⟩=Ω(Xp,Yp).(16.31)
我们可以自然地将这一对应关系推广为向量场与微分1-形式 XX 之间的对应关系,使得对任意向量场 Y
⟨X,Y⟩=Ω(X,Y).
由Eq.式(16.10),我们对任意向量场得到
X=21iXΩ.(16.32)
在分量中,Xi=AjiXj
我们将用相同的记号 ω=Ωˉ−1ω 表示对应于一个1-形式的向量场,使得
⟨ω,Y⟩=Ω(ω,Y)(16.33)
对所有向量场 Y。若存在 M 上的函数 H,使得 X=dH,或等价地 X=dH,则称向量场 X 为 哈密顿向量场(Hamiltonian vector field)。函数 H 称为生成该向量场的哈密顿算子。若函数 f 是哈密顿向量场 X=dH if Xf=0 所生成相位流的第一积分,则称其为该相位流的第一积分。哈密顿算子 H 是相位流的第一积分,因为
X(H)=⟨dH,X⟩=⟨dH,dH⟩=Ω(dH,dH)=0
在式(16.33)中令ω=dH和Y=dH,并利用Ω的反对称性。
任何函数 f:M→R 都称为 动力学变量(dynamical variable)。对于任意动力学变量 f,我们令 Xf=df 为由 f. 生成的哈密顿向量场。那么对于任意向量场 Y,
Ω(Xf,Y)=⟨Xf,Y⟩=⟨df,Y⟩=Y(f),
并且我们有恒等式
iXfΩ=2df.
定义两个动力学变量 f 与 g 的泊松括号为
(f,g)=Ω(Xf,Xg),(16.34)
由此
(f,g)=⟨df,Xg⟩=Xgf=−Xfg=−(f,g).
在这些以及其他约定中,不同作者采用的符号约定几乎随意——因此要警惕此处给出的公式与其他书籍中的公式之间的任何差异!
由式 (16.13) 可得,dΩ=0 蕴含
LXΩ=iXdΩ+d∘iXΩ=d(iXΩ),
因此,辛形式沿任意哈密顿算子方向的李导数均为零,
LXfΩ=2d(df)=2d2f=0.
使用式 (16.12),取 X=Xf 和 Y=Yg,我们得到
i[Xf,Xg]Ω=LXf(iXgΩ).
由式(16.8),
i[Xf,Xg]Ω=2LXfdg=2dLXfg=2d(Xfg)=iX(g,f)Ω,
因此
[Xf,Xg]=X(g,f)=−X(f,g).(16.35)
由雅可比恒等式(15.24)即可推出
((f,g),h)+((g,h),f)+((h,f),g)=0.(16.36)
证明 (f,g)+(f,h)=(f,g+h)and(f,gh)=g(f,h)+h(f,g).
动力学变量 f 沿哈密顿流的变化率由下式给出
f˙=dtdf=XHf=(f,H).(16.37)
因此,f 是由哈密顿向量场 XH 生成的相位流的第一积分,当且仅当它与哈密顿算子“对易”,即其与 H 的泊松括号为零,(f,H)=0。与量子力学(第14章)的类比是显而易见的。
证明:若 f 与 g 均为第一积分,则 (f,g) 也是第一积分。
设 M=R2n,其坐标标记为 (q1,…,qn,p1,…,pn)。2-形式 Ω=2dqi∧dpi=dqi⊗dpi−dpi⊗dqi 具有常分量
A=(O−IIO)
是一个辛结构,因为detA=1(一个简单的练习!)且它是闭的,
dΩ=2d2qi∧dpi−dqi∧d2pi=0.
若 X 和 Y 是分量构成的向量场
X=ξi∂qi∂+ξj∂pj∂,Y=ηi∂qi∂+ηj∂pj∂,
那么
⟨X,Y⟩=Ω(X,Y)=(dqi⊗dpi−dpi⊗dqi)(X,Y)=ξiηi−ξiηi
使得 1-形式 X 具有分量
X=−ξjdqj+ξidpi.
哈密顿向量场X具有ξj=−∂H/∂qi和ξi=∂H/∂pi,因此
X=dH=XH=∂pi∂H∂qi∂−∂qj∂H∂pj∂.
曲线 γ:RM 是该向量场的积分曲线,如果函数 qi=qi(t)pj=pj(t) 满足称为哈密顿方程的微分方程:
dtdqi=∂pi∂H,dtdpj=−∂qj∂H.(16.38)
泊松括号由下式给出
(f,g)=Xgf=(∂pi∂g∂qi∂−∂qj∂g∂pj∂)f=∂qi∂f∂pi∂g−∂pj∂f∂qj∂g.
对于任意动力学变量 f,验证泊松括号关系是直接的
(qi,f)=∂pi∂f,(pi,f)=−∂qi∂f,(16.39)
由此可直接得到这些标准关系
(qi,qj)=0,(pi,pj)=0,(qi,pj)=δji.
拉格朗日力学与哈密顿力学之间的联系
若 M 是任意维数 n 的流形,则其由所有点处的全部余向量组成的余切丛 T∗M: 是 2n 维流形。若 (U;qi) 是 M, 上的任意坐标卡,则通过为 q∈M 处的任意余向量 ωq=pi(dqi)q 指定坐标 (q1,…,qn,p1,…,pn),在 T∗M 上生成一个坐标卡。自然投影映射 π:T∗M→M 的作用是将任意余向量送到其基点,π(ωq)=q。对应于该投影映射的切映射 π∗:Tωq(T∗M)→Tq(M) 将每个切向量 Xωq∈Tωq(T∗M) 映射为切向量 π∗Xωq∈Tq(M)。在典范坐标中,令
Xωq=ξi∂qi∂+ξj∂pj∂
而对于任意函数 f:M→R,用坐标写为 f(q1,…,qn),我们有
(π∗Xωq)f(q)=Xωq(f∘π)(q,p)=ξi∂qi∂f(q)+ξi∂pi∂f(q)
使得
π∗Xωq=ξi∂qi∂.
这通过设定定义了 T∗M 上的一个典范 1-形式 θ
θωq(Xωq)≡⟨θωq,Xωq⟩=⟨ωq,π∗Xωq⟩.
或者,我们可以将 θ 视为拉回 θωq=π∗ωq∈T∗ωq(T∗M),对于
⟨π∗ωq,Xωq⟩=⟨ωq,π∗Xωq⟩=θωq(Xωq)
对于任意的 Xωq∈Tωq(T∗M)。写出 ωq=pidqi,我们于是有 ⟨θωq,Xωq⟩=piξi,因此在任意典范坐标图 (U×Rn;q1,…,qn,p1,…,pn) 中
θ=pidqi.(16.40)
2-形式
Ω=−2dθ=2dqi∧dpi(16.41)
与例 16.13 中的形式相同,并在任意流形 M 的余切丛上给出一个自然的辛结构。
给定一个具有位形空间 (M, g) 和拉格朗日函数 L=T−U:TM→R 的拉格朗日系统,其中
T(q,q˙)=21gij(q)q˙iq˙j,U=U(q)
由 M 上的动量 1-形式构成的余切丛 T∗M,称为系统的 相空间(phase space)。坐标 pi 与 q˙j 由式 (16.30) 相联系,因此速度分量可以用广义动量表示,q˙j=gjkpk,其中 gjkgki=δi:j,而拉格朗日方程 式 (16.29) 可以写成
p˙i=∂qi∂L.
我们的首要任务是找到一个哈密顿算子 H:T∗M→R,记作 H(q1,…,qnp1,…,pn),使得系统在相空间中的运动方程具有例 16.13 中哈密顿方程 式 (16.38) 的形式。哈密顿算子 H 必须具有外微分
dH=∂qi∂Hdqi+Hpidpi=−p˙idqi+q˙idpi=−∂qi∂Ldqi+d(q˙ipi)−pidq˙i=d(q˙ipi)−(∂qi∂Ldqi+∂q˙j∂Ldq˙j)=d(q˙ipi−L)
因此,在任意常数范围内
H=q˙ipi−L=gijq˙iq˙j−L=2T−(T−U)=T+U=E.
因此,哈密顿算子是系统的能量,用T∗M上的正则坐标表示。
除了将力学方程表示为一阶方程组之外,哈密顿观点的优点之一是,使辛形式取例 16.13 中给定形式的坐标不必局限于由切丛构造生成的典范坐标。例如,设 (qi,pj)(qˉi,pˉj) ) 为任意坐标变换,使得典范 1-形式 θ=pi dqi 与 θˉ=pˉidqˉi 生成相同的辛形式,
Ωˉ=−2dθˉ=Ω=−2dθ
使得对于 T∗M 上的某个函数 F,有 θˉ=θ−dF
证明 pˉi∂pj∂qˉi=−∂pj∂F,pˉi∂qj∂qˉi=pj−∂qj∂F.
由于 Ω=Ωˉ,由任意动力学变量 f, 生成的哈密顿向量场对于这两种形式是相同的,Xf=Xˉf,因为对于 T∗M 上的任意向量场 Y
Ωˉ(Xˉf,Y)=Yf=Ω(Xf,Y).
因此,泊松括号在此坐标变换下保持不变,对于
(f,g)qˉ,pˉ=Xˉgf=Xgf=(f,g)g,p.
这一结果通过变量替换可以直接证明,正如一些标准分析力学教材中所做的那样。利用式 式 (16.37) 和 式 (16.39),我们于是有
dtdqˉi=(qˉi,H)q,p=(qˉi,H)qˉ,pˉ=∂pˉi∂H,
dtdpˉi=(pˉi,H)q,p=(pˉi,H)qˉ,pˉ=−∂qˉi∂H,
而哈密顿方程在此类变换下保持不变。这些变换称为齐次接触变换(homogeneous contact transformation)。
更一般地,设 H(q1,…,qn,p1,…,pn,t) 是定义在扩展相空间 T∗M×R 上的含时哈密顿算子,其中 R 表示时间变量 t,并设 λ 为接触1-形式,
λ=pidqi−Hdt.
若 T∗Mˉ→R 是另一个同维数的扩展相位,具有正则坐标 qˉi,pˉi 和哈密顿算子 Hˉ(qˉ,pˉ,t),则微分同胚 ϕ:T∗M×R→T∗Mˉ→R 称为 接触变换(contact transformation) iφ˙ϕ∗dλˉ=dλ。由于 ϕ∗∘d=d∘ϕ,在任意一点的邻域内存在 T∗M×R 上的函数 F,使得 ϕ∗λˉ=λ−dF。若我们将函数 F 写成依赖于变量 qi 和 qˉi 的形式,这在局部通常是可能的,
pˉidqˉi−Hˉdt=pidqi−Hdt−∂qi∂Fdqi−∂qˉi∂Fdqˉi−∂t∂Fdt
于是我们得到经典正则变换方程
pˉi=−∂qˉi∂F,pi=∂qi∂F,Hˉ=H+∂t∂F.
若 Hˉ=0,则哈密顿方程的解显然具有 qˉi=const.,pˉi= 常数的形式。为求变换到该系统的函数 F,我们寻求一阶偏微分方程的通解,该方程称为 哈密顿–雅可比方程(Hamilton–Jacobi equation),
∂t∂S(q1,…,qn,c1,…,cn,t)+H(q1,…,qn,∂q1∂S,…,∂qn∂S)=0,(16.42)
且集合 F(q1,…,qn,qˉ1,…,qˉn)=S(q1,…,qn,qˉ1,…,qˉn)